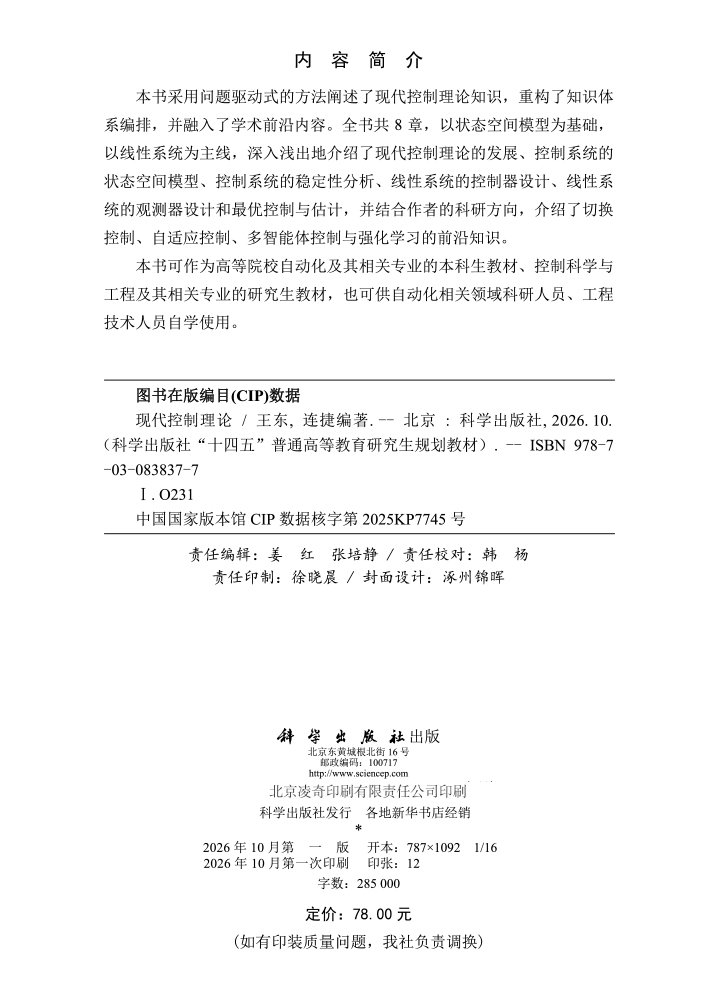
本书采用问题驱动式的方法阐述了现代控制理论知识,重构了知识体系编排,并融入了学术前沿内容。全书共8章,以状态空间模型为基础,以线性系统为主线,深入浅出地介绍了现代控制理论的发展、控制系统的状态空间模型、控制系统的稳定性分析、线性系统的控制器设计、线性系统的观测器设计和最优控制与估计,并结合作者的科研方向,介绍了切换控制、自适应控制、多智能体控制与强化学习的前沿知识。
样章试读
目录
- 目录
前言
1 绪论 1
1.1 经典控制理论的局限 1
1.2 现代控制理论的发展 2
1.3 现代控制理论的基本内容 3
1.4 本书主要内容与特点 5
2 控制系统的状态空间模型 6
2.1 状态空间描述 6
2.2 状态空间模型建立 11
2.3 线性系统状态空间描述的非奇异变换 20
2.4 线性系统的运动分析 24
2.4.1 系统零输入响应 25
2.4.2 系统零状态响应 28
2.4.3 控制系统的状态响应 30
2.5 本章小结 33
习题 34
3 控制系统的稳定性分析 37
3.1 系统的稳定性 37
3.2 李雅普诺夫第一方法 39
3.3 李雅普诺夫第二方法 41
3.4 本章小结 47
习题 47
4 线性系统控制器设计 49
4.1 线性系统的能控性 49
4.2 反馈控制系统的基本结构 58
4.2.1 状态反馈控制 58
4.2.2 输出反馈控制 60
4.3 闭环系统的极点配置 61
4.4 状态反馈的系统镇定 67
4.5 渐近跟踪和干扰抑制 68
4.6 本章小结 74
习题 74
5 线性系统观测器设计 78
5.1 线性系统的能观性 78
5.2 最小实现 86
5.3 能控性和能观性的关系 89
5.4 状态观测器设计 91
5.5 带状态观测器的状态反馈控制系统 95
5.6 本章小结 101
习题 102
6 最优控制与估计 105
6.1 最优控制 105
6.1.1 最优控制建模 105
6.1.2 线性二次型调节器 108
6.2 卡尔曼滤波 119
6.3 扩展卡尔曼滤波 125
6.4 本章小结 130
习题 130
7 切换控制与自适应控制 133
7.1 系统数学模型 133
7.1.1 马尔可夫跳变系统 133
7.1.2 切换系统 135
7.2 切换控制 140
7.2.1 增益调度控制 140
7.2.2 切换控制律设计 142
7.3 自适应控制 144
7.3.1 模型参考自适应控制 146
7.3.2 参数自适应控制 152
7.4 本章小结 156
习题 156
8 多智能体控制与强化学习 158
8.1 多智能体系统 158
8.1.1 多智能体系统概述 158
8.1.2 多智能体系统的一致性 161
8.2 分布式优化 165
8.3 强化学习 170
8.3.1 强化学习基本概念 170
8.3.2 Q学习 172
8.4 本章小结 180
参考文献 181