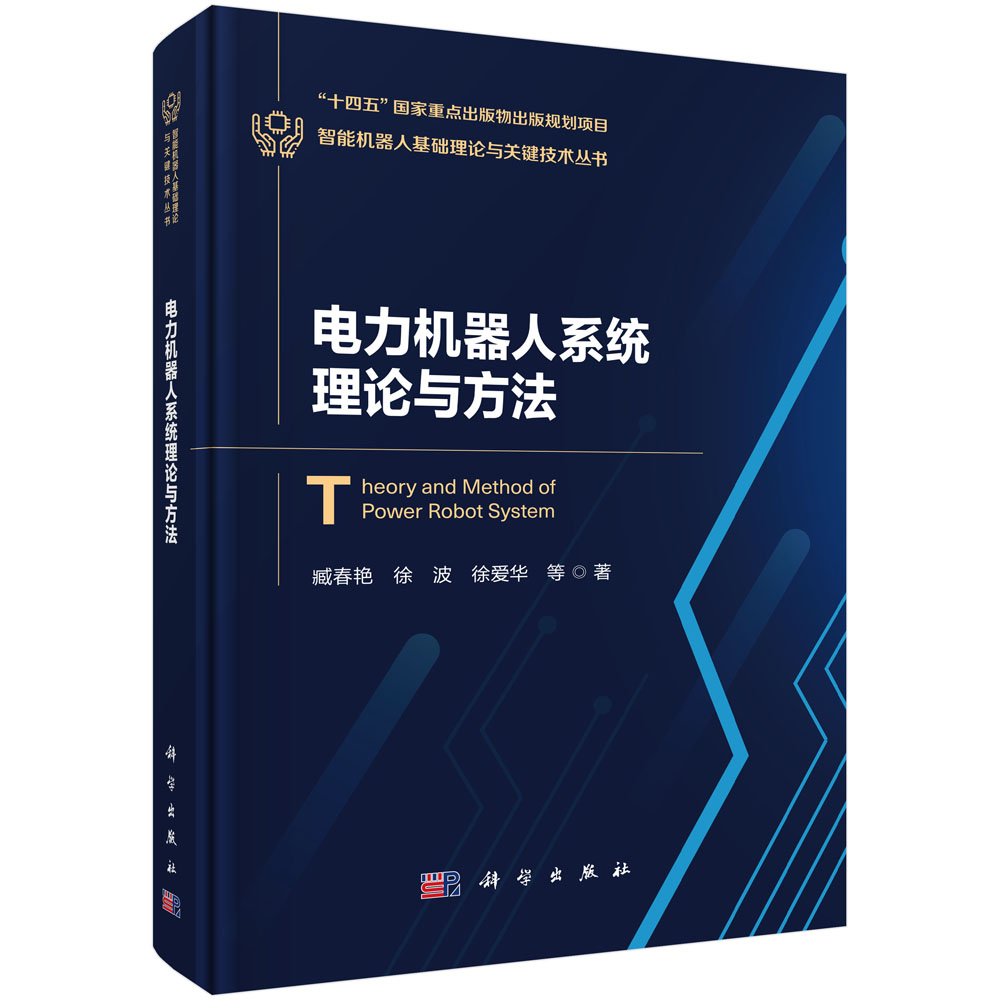
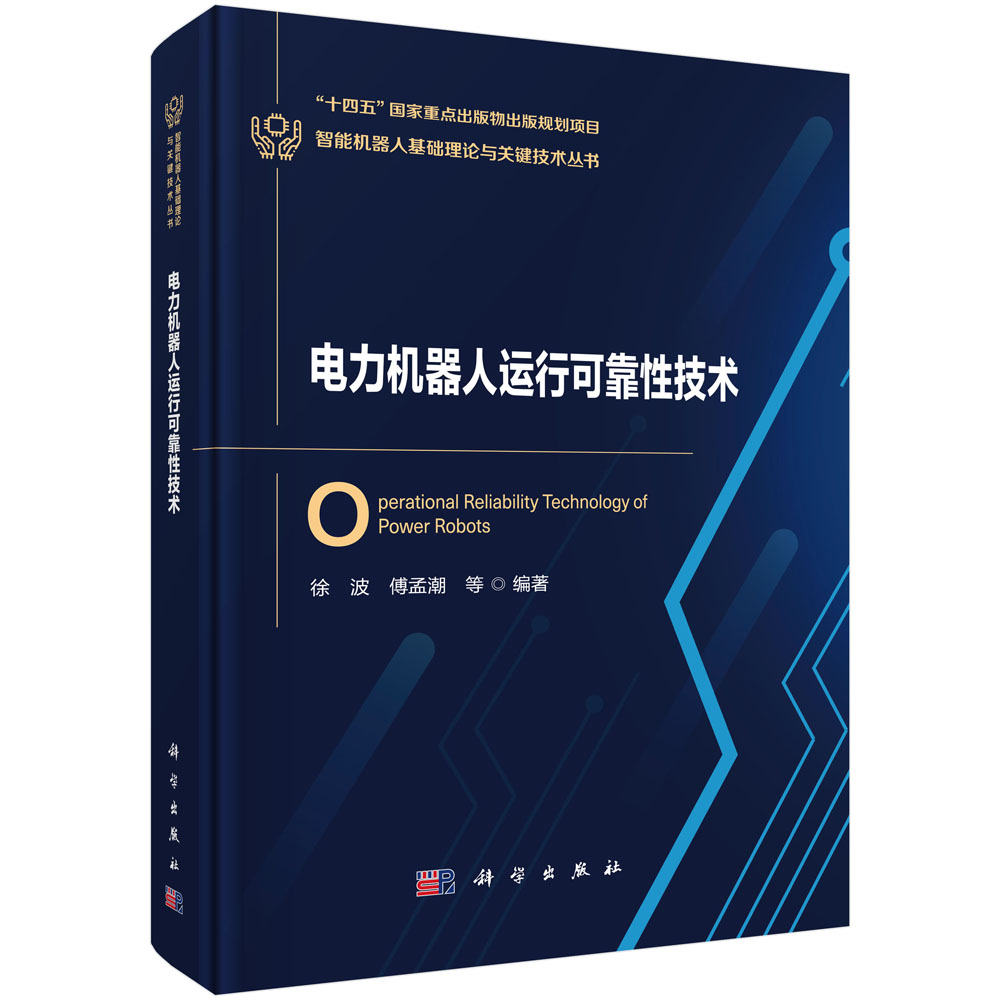
本书聚焦电力机器人技术理论体系与工程应用,系统阐述了电力机器人的基础定义、核心导航定位技术、控制算法、软件开发平台及智能学习方法,详细介绍了激光雷达导航、同步定位与地图构建、比例-积分-微分控制、强化学习等关键技术的原理与应用。同时,本书探讨了电力机器人的通信与网络安全防护、四足机器人步态训练、多模态大模型和集群控制等前沿内容。
样章试读
目录
- 目录
前言
第1章 电力机器人技术概述 1
1.1 电力机器人技术的发展历程 1
1.1.1 机器人发展历程 1
1.1.2 电力机器人在国内外的发展历程 2
1.2 电力机器人的分类与前景 4
1.2.1 按功能分类 4
1.2.2 按运动方式分类 4
1.3 电力机器人技术的应用领域 6
第2章 电力机器人的技术基础 7
2.1 材料技术 7
2.1.1 轻质高强度材料 7
2.1.2 高耐环境材料 9
2.1.3 智能材料 12
2.2 信息技术 14
2.2.1 数据采集与感知 15
2.2.2 实时控制与决策 21
2.2.3 通信技术 26
2.3 能源技术 27
2.3.1 高效能源储存 28
2.3.2 能量管理与优化 34
2.3.3 无线充电技术与自供电技术 37
2.4 仿生技术 38
2.4.1 仿生结构设计 38
2.4.2 自主适应能力 43
2.5 优化设计技术 44
2.5.1 传感器与执行元件的优化集成 44
2.5.2 功率与能效的优化 45
2.5.3 模块化设计与功能灵活性 46
第3章 电力机器人的基本构成 48
3.1 机械结构 48
3.1.1 四足腿式机器人的典型结构 48
3.1.2 轮式巡检机器人的典型结构 51
3.1.3 带机械臂操作类机器人的典型结构 53
3.2 导航与传感系统 56
3.2.1 导航系统 57
3.2.2 传感系统 62
3.2.3 导航与传感系统的集成与应用 64
3.2.4 关键技术挑战与发展趋势 65
3.3 动力系统 66
3.3.1 动力系统的构成 67
3.3.2 动力系统的功能 70
3.3.3 关键技术剖析 73
3.3.4 动力系统中的应用 78
3.3.5 动力系统的发展方向 82
3.4 控制系统 83
3.4.1 控制特点和控制方式 83
3.4.2 传统控制方法 86
3.4.3 现代控制方法 87
3.5 通信系统 94
3.5.1 内部通信系统 94
3.5.2 外部通信系统 97
3.6 人机交互系统 103
3.6.1 监控平台 103
3.6.2 缺陷识别模块 107
第4章 电力机器人的设计原则 109
4.1 可维护性设计原则 109
4.1.1 模块化设计原则 109
4.1.2 标准化设计原则 111
4.2 人机交互设计原则 111
4.2.1 用户中心设计原则 112
4.2.2 交互方式设计原则 114
4.2.3 数据交互设计原则 116
4.2.4 反馈机制设计原则 117
4.2.5 安全性设计原则 118
4.3 功能性设计原则 118
4.3.1 基本移动与定位功能 118
4.3.2 巡检与监测功能 125
4.3.3 维护与操作功能 128
4.4 可靠性设计原则 128
4.4.1 冗余设计 128
4.4.2 错误检测与故障恢复 131
4.4.3 环境适应性设计 133
4.5 设计测试与验证方法 137
4.5.1 功能测试 137
4.5.2 环境适应性测试 142
4.5.3 安全性能测试 143
4.5.4 验证与评估 144
第5章 电力机器人操作系统 146
5.1 就地操作系统 146
5.1.1 就地操作系统综述 146
5.1.2 就地操作系统架构 147
5.2 远程操作系统 155
5.2.1 远程操作系统架构 155
5.2.2 远程操作系统平台层 156
5.2.3 远程操作集中监控系统应用 159
5.3 集群感知与数据融合 168
5.3.1 传感器类型与感知信息种类 169
5.3.2 电力机器人与远程主站交互设计 170
5.4 信息安全与通信保障 182
5.4.1 信息安全分析 182
5.4.2 通信安全架构 183
5.4.3 数据加密与认证机制 186
第6章 电力机器人大模型 190
6.1 大模型架构 190
6.1.1 人工智能大模型概述 190
6.1.2 大模型架构设计 192
6.1.3 模块划分 193
6.1.4 大模型的训练与优化 194
6.2 自主学习能力 195
6.2.1 自主学习能力概述 195
6.2.2 自主学习能力的实现 197
6.2.3 自主学习能力的提升策略 203
6.3 多模态大模型 207
6.3.1 多模态大模型概述 207
6.3.2 多模态大模型的发展趋势 207
6.3.3 多模态大模型的构建 208
6.3.4 大语言模型 208
6.3.5 视觉模型 209
6.4 集群学习大模型 209
6.4.1 集群控制概述 209
6.4.2 集群控制的现实意义 209
6.4.3 集群控制的实现 209
6.4.4 群体智能的平行学习架构 210
参考文献 211




 京公网安备 11010102004214号