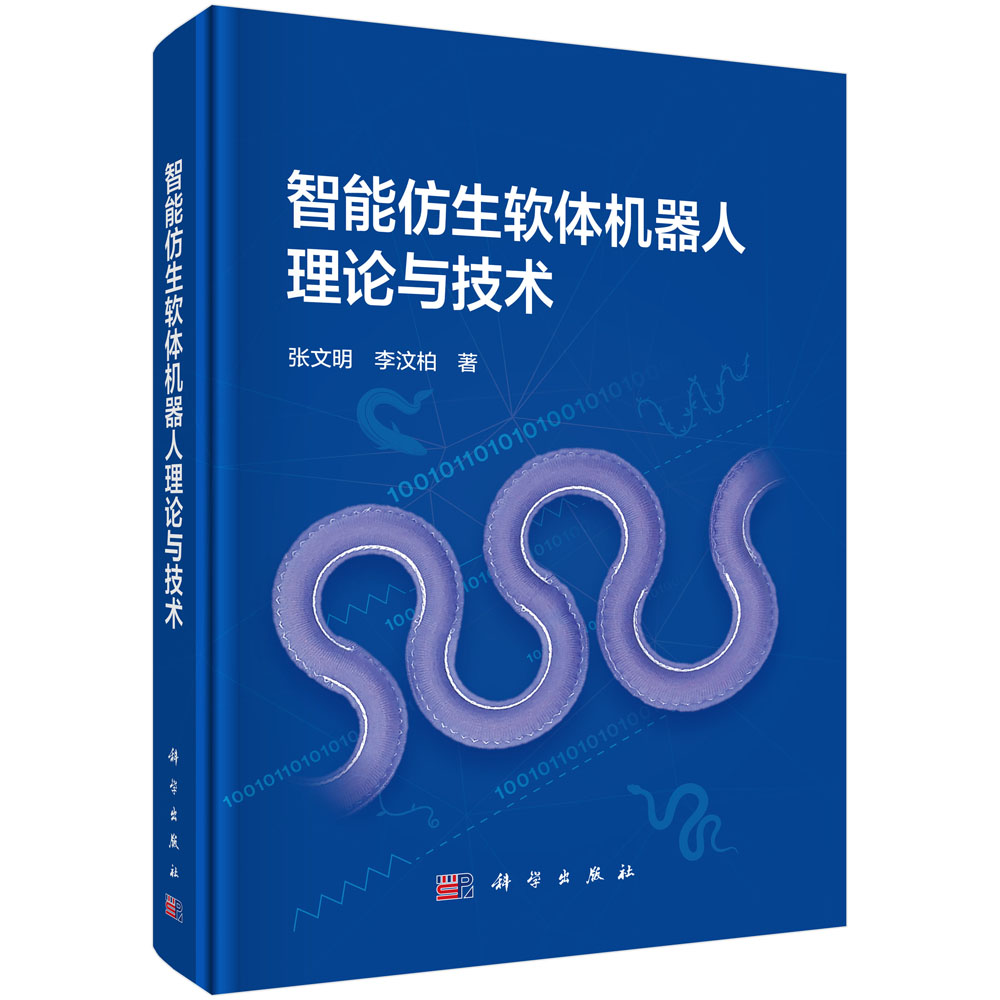
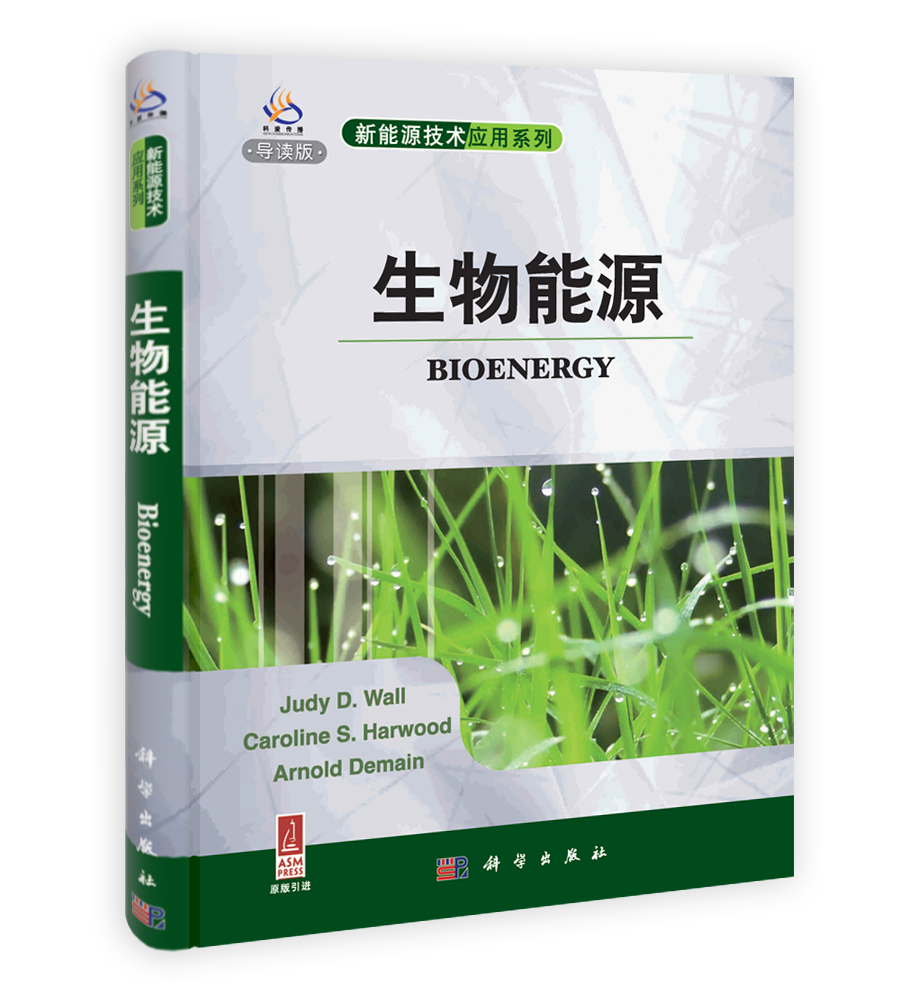
本书系统介绍智能仿生软体机器人的理论与技术,主要内容包括:软体机器人的基本概念、系统原理,以及软体机器人技术的发展历程与趋势;动、植物仿生原理与运动机制,多样化的智能仿生形态、结构及其功能;智能软材料与力学本构模型理论,超弹性智能软材料的测试方法;仿生软体机器人的驱动原理、结构设计与驱动技术;仿生模块化软体机器人的设计方法及其应用;仿生移动软体机器人的设计原理与运动特性;软体机器人抓手的变刚度机理与调控技术;软体机器人的交互操作方法及其性能;智能织物的可编程约束力学原理、气动织物智能可穿戴装备及相关软体机器人技术;感驱一体智能软体机器人的设计方法与仿生脊椎智能软体机器人技术等。
样章试读
目录
- 目录
前言
第1章 绪论 1
1.1 软体机器人概述 1
1.1.1 基本概念 1
1.1.2 发展历程 4
1.1.3 系统原理 5
1.2 仿生软体机器人基础 6
1.2.1 仿生学基础 7
1.2.2 软体机器人基本分类 10
1.2.3 材料与制造 12
1.2.4 设计与仿真 14
1.2.5 建模与控制 15
1.2.6 驱动与传感 17
1.3 软体机器人应用领域 20
1.3.1 生物医学 20
1.3.2 空天探索 25
1.3.3 搜索救援 27
1.3.4 深海探测 28
1.3.5 农业生产 29
1.4 发展前景与挑战 30
1.4.1 发展前景 30
1.4.2 未来挑战 35
参考文献 39
第2章 仿生原理与运动机制 45
2.1 植物仿生 45
2.1.1 主动生物系统 46
2.1.2 被动生物系统 52
2.2 动物仿生 54
2.2.1 陆地运动 55
2.2.2 空中飞行 62
2.2.3 水中运动 64
2.2.4 多模式运动 69
2.3 智能仿生形态与运动 72
2.3.1 肌肉组织和器官 72
2.3.2 植物动态驱动 75
2.4 智能仿生结构与功能 78
2.4.1 仿生螺旋结构 78
2.4.2 仿生层状结构 79
2.4.3 仿生折纸结构 80
2.4.4 仿生吸附结构 84
参考文献 87
第3章 智能软材料与力学本构模型理论 93
3.1 智能软材料 93
3.1.1 主动软材料 94
3.1.2 被动软材料 99
3.1.3 自修复材料 102
3.2 超弹性材料本构模型 104
3.2.1 基本力学模型 104
3.2.2 可压缩模型 111
3.2.3 各向异性模型 112
3.2.4 超弹性材料测试方法 113
参考文献 115
第4章 软体驱动原理与技术 118
4.1 线缆/肌腱驱动 120
4.2 流体驱动 121
4.2.1 气体驱动 122
4.2.2 液压驱动 133
4.2.3 燃烧反应驱动 133
4.3 场能驱动 134
4.3.1 电场驱动 135
4.3.2 磁场驱动 141
4.3.3 热场驱动 144
4.3.4 光驱动 158
4.3.5 化学驱动 161
4.4 智能材料驱动 163
4.4.1 智能水凝胶驱动 164
4.4.2 液晶弹性体驱动 169
4.4.3 液态金属驱动 173
4.5 生物混合驱动 174
4.6 结构色驱动 175
参考文献 177
第5章 仿生模块化软体机器人 188
5.1 模块化设计方法论 188
5.1.1 结构性设计 189
5.1.2 功能性设计 190
5.2 连接与驱动技术 191
5.2.1 连接机理与技术 191
5.2.2 联合驱动技术 194
5.3 可重构模块化软体机器人 195
5.3.1 系统设计 195
5.3.2 连接方式 197
5.3.3 模块功能 198
5.3.4 机器人性能 201
参考文献 204
第6章 仿生移动软体机器人 207
6.1 仿蚯蚓蠕动软体机器人 207
6.1.1 蠕动机理与结构设计 207
6.1.2 环形驱动器设计与制备 209
6.1.3 驱动器主动变形分析模型 213
6.1.4 驱动器性能分析 217
6.1.5 软体机器人移动性能 223
6.2 仿尺蠖爬行软体机器人 224
6.2.1 爬行机理与结构设计 224
6.2.2 机器人设计与运动特性 226
6.2.3 全向爬行软体机器人性能 227
6.3 仿生主动滚动软体机器人 231
6.3.1 仿蜘蛛推力式滚动软体机器人 231
6.3.2 仿毛虫弹射式滚动软体机器人 239
6.3.3 仿虾蛄动态翻滚软体机器人 244
参考文献 255
第7章 仿生变刚度软体机器人抓手 257
7.1 软抓手工作原理及其分类 257
7.1.1 手指式软抓手 258
7.1.2 包裹/吞咽式软抓手 260
7.1.3 缠绕式软抓手 261
7.1.4 吸附/黏附式软抓手 262
7.1.5 混合式软抓手 263
7.2 软抓手变刚度技术 264
7.2.1 拮抗变刚度 265
7.2.2 阻塞变刚度 266
7.2.3 智能材料变刚度 268
7.2.4 结构/机构变刚度 270
7.3 仿生变刚度软抓手 272
7.3.1 仿生变刚度力学机理 272
7.3.2 变曲率层间阻塞机制 274
7.3.3 仿生变刚度V型软抓手 281
7.4 自锁式变刚度刚软耦合抓手 284
7.4.1 刚软耦合抓手结构设计 284
7.4.2 加工工艺与力学模型 285
7.4.3 测试方法与实验表征 288
7.4.4 抓取性能 295
参考文献 296
第8章 仿生交互式软体机器人 304
8.1 软体机器人交互操作方式 305
8.1.1 穿戴辅助设备 305
8.1.2 软体机器人拖拽示教 307
8.1.3 软体机器人非接触控制 308
8.1.4 软体机器人远程控制 308
8.2 拖拽式交互示教系统设计 309
8.2.1 系统设计与工作原理 309
8.2.2 示教系统性能表征 317
8.3 拖拽示教交互操作性能 323
参考文献 329
第9章 智能织物仿生软体机器人 331
9.1 智能织物可编程约束力学机理 332
9.1.1 缝纫约束力学与调控原理 332
9.1.2 罗纹织物拉伸性能 334
9.1.3 罗纹织物可编程缝制参数辨识 338
9.2 缝制约束气动织物可编程变形 339
9.2.1 气动织物工艺流程 339
9.2.2 弯曲变形模型 339
9.2.3 可编程变形性能 342
9.3 气动织物时序性可编程变形 345
9.3.1 时序性变形模型 345
9.3.2 时序性可编程变形性能 348
9.4 3D气动织物空间变形原理 350
9.4.1 空间变形原理与工艺流程 350
9.4.2 气动织物空间变形 351
9.4.3 气动织物弯曲变形模型 353
9.5 气动织物力学性能 357
9.5.1 输出力特性 357
9.5.2 承载性能 358
9.5.3 时序性变形性能 359
9.6 编码缝制3D气动织物智能装备 361
9.6.1 智能柔性触手 361
9.6.2 智能可穿戴装备 362
9.6.3 智能移动型软体机器人 365
参考文献 369
第10章 感驱一体智能仿生软体机器人 372
10.1 感驱一体软体机器人设计原理 372
10.1.1 无适应型感驱一体软体机器人 373
10.1.2 自适应型感驱一体软体机器人 374
10.1.3 主动适应型感驱一体软体机器人 377
10.2 基于仿生脊椎的智能软体机器人 378
10.2.1 软体机器人设计 379
10.2.2 环境感知与识别 384
10.2.3 多地形任务主动适应 389
10.2.4 两栖环境自感知适应 392
参考文献 397







 京公网安备 11010102004214号